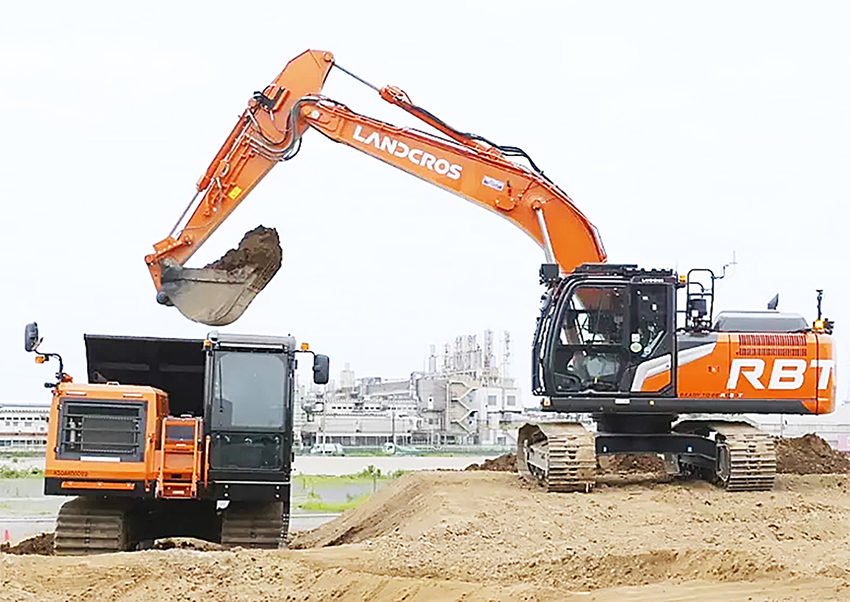
Hitachi Construction Machinery startar ett forskningsprojekt kring fysisk AI i Japan som ska träna en grävmaskin med hjälp av inspelade mänskliga spakmanövrer i kombination med kameradata och uppgiftsinstruktioner.
Projektet kommer att utveckla fysisk AI som tränas i förarens spakmanövrering med hjälp av information som kamerabilder och arbetsinstruktioner för att bestämma och utföra lämpliga operationer baserat på platsförhållandena. I framtiden syftar projektet till att uppnå autonom drift vid borttagning av avfall på katastrofplatser samt grävnings- och lastningsarbete på byggarbetsplaser och gruvor.
Projektet har valts ut för ett nationellt projekt som genomförs av Japans ministerium för ekonomi, handel och industri och New Energy and Industrial Technology Development Organization med syftet att stärka Japans kapacitet för generativ AI-utveckling och främja den sociala implementeringen av generativ AI. Hitachi Construction Machinery kommer att driva detta projekt i samarbete med Jizai, Inc, en Tokyo-baserad specialist på generativ AI och robotik och Nara Institute of Science and Technology.
Inom bygg- och gruvindustrin finns det en växande efterfrågan på att åtgärda arbetskraftsbristen samtidigt som man förbättrar säkerhet och produktivitet i tuffa arbetsmiljöer. Dessutom har vikten av att snabbt reagera på allt allvarligare naturkatastrofer och säkerställa en stabil tillgång på mineralresurser också ökat under senare år.
”Hitachi kommer att påbörja forskning och utveckling av fysisk AI som lär sig förarfärdigheter hos grävmaskinister.”
Hydrauliska grävmaskiner måste arbeta i enlighet med varierande förhållanden på byggarbetsplatsen, såsom objektens form och position, omgivande miljö, väder etc. För att uppnå autonom drift krävs det därför teknik som kan fastställa lämpliga operationer samtidigt som de omgivande förhållandena identifieras. Hitachi Construction Machinery har bedrivit forskning och utveckling relaterad till autonom drift. Projektet syftar till att skapa entreprenadmaskiner som autonomt utför uppgifter i enlighet med arbetsplatsens miljö genom att utveckla en ny AI som är tränad på mänskliga operatörers driftsdata.
Projektet kommer att fokusera på utveckling av fysisk AI som tränas på mänskliga operatörers operativa data för att fatta lämpliga beslut och utföra lämpliga operationer i enlighet med byggarbetsplatsens förhållanden och arbetsinstruktioner.
Fysisk AI är en teknik som kan känna igen verkliga förhållanden och autonomt fatta beslut och vidta åtgärder, vilket i allt högre grad tillämpas på industrirobotar, humanoida robotar etc. Hitachi Construction Machinery ser fysisk AI som en teknik för att realisera säker och effektiv byggnation genom att göra det möjligt för bygg- och gruvmaskiner att autonomt utföra en serie processer som består av ”förstå omgivningen (uppfattning),” ”arbetsplanoptimering (beslut)” och ”operationsutförande (åtgärd)”. Fysisk AI är inte bara mekanisk automatisering, eftersom AI förstår maskineriet och omgivningen för att autonomt utföra arbetsuppgifter.
Hitachi Construction Machinery kommer att samla in omfattande arbetsbilder och loggar från operatörerna för att träna den fysiska AI som är under utveckling. Projektet syftar till att utveckla fysisk AI som uppnår mycket noggrant och autonomt beslutsfattande och byggarbete även på faktiska byggarbetsplatser genom att träna AI:n på driftsdata som inhämtats under en mängd olika förhållanden, inklusive regelbunden drift samt återställningsprocesser från driftsfel, väder, omgivande miljö, maskinförhållanden, objektpositionering etc.
Här kan du läsa fler nyheter inom maskiner
© Anläggningsvärlden 2026
info@anlaggningsvarlden.se